2010年3月末で仕事が終わりになり時間ができたので、3才の孫(男の子)が遊べるおもちゃを作ることにした。動くものに限ると思いあれこれ検討した結果、以前息子用に買ってあったレゴのマインドストームを使うことに決めた。制御は自作することにしてネットでCPUの調査を行い、昔ながらのDIPのパッケージが自作向きなのでPICを使うことにした。 いくつかおもちゃを作成し、自分用のメモを作っておくことにしたがついでなのでブログを作成して公開することにした。 写真と動画を見て笑っていただきたい。 なお、1ページで表示できなくなってきたので、以前のものを見る場合は、このページの最後の「前の投稿」をクリックしてください。
2014年2月2日日曜日
14.02.02 PCリモコン
以前、声で動かす偽バイク用にPCから送信する赤外線リモコンを作成したが、残像表示時計用に新しいバージョンを作成した。
PCから操作する赤外線リモコンで、残像表示時計に表示するメッセージを書き換える。
また、各種の赤外線リモコンが送信する信号をPCの画面に表示することもできる。
ハードウエアはPCのUSBにつなぐシリアルポートを使う。初代はマルツで購入したものを使ったが、今回は秋月から購入した。どちらも24pinのICソケットに合うサイズ。電源はPCの5Vを使うので、PICは古いPIC12F683を使う。
初代はPICKit3をつなぐコネクタも実装してあったが、PICをソケットから外して書き込むようにしたので、コネクタはつけていない。その代り、以前はモジュールの下に隠れていたのを外側に移し、いつでも取り外せるようにした。赤外線LEDをドライブするトランジスタもつけたが、初代よりもかなり小さくできた。レゴの車輪もつけてある。
PCのアプリはTeraTermを使う。
送信はPCのキーボードで文字を入力しEnterを押す。残像表示時計は、全角のひらがな・カタカナ、全角・半角のアルファベット・数字・記号などを表示できる。
受信は、テレビなどのリモコンのボタンを押すと、PCの画面にデータがヘキサデシマルで表示される。NECフォーマット・家製協フォーマット・ソニーフォーマットに対応している。
2014年1月26日日曜日
14.01.26 残像表示時計
残像表示の教材版の仕上げを行った。
ポイントは2つで、時計を表示するようにしたことと、振り子の振幅が変わっても表示する文字の位置が変わらないようにしたこと。
時計表示は、曜日などの表示もやってみたが、表示が煩雑で見にくくなるので、シンプルに時刻だけを表示することにした。
振り子があるので、一見振り子時計のように見えるが、時間はマイコンのタイマーで数えている。
時計として使うため、電源は常に入った状態となるため、消費電力を抑えるよう表示をしていない時は時計のタイマーだけを動かし、その他はスリープさせるようにした。
表示位置の管理は、振子の周期とリードスイッチがオンになっている時間で行う。
振子が左端に近づくとリードスイッチがオンになり、右側に動き始めるとオフになる。振子の振幅が大きいとオンの時間が長くなり、振幅が小さいとオンの時間は短くなる。
周期から「リードスイッチがオンの区間」の2倍を引き算すると、「文字を表示する区間」と「リードスイッチオフからのディレイ」の合計の2倍の時間が得られる。この半分の時間をディレイ区間と表示区間に分配することで、ディレイの時間が決まる。正確には振子の速度は変化しているが、速度一定として計算している。時計表示は5文字で、1文字は8列で表示するので、文字の1列を表示する時間は、表示区間の時間/(5*8)で決まる。
リードスイッチの位置を変えると文字の幅が変化する。
回路は、必要最低限に絞り込んだ。PICマイコンPIC18F24K20、LED8ヶと抵抗8ヶ、赤外線センサー、電源用のケミコンだけ。電源は単4電池2ヶで電源スイッチはつけていない。
振子の軸受け部分は、木工で試作してみたが、工作精度や材料の摩擦などで、スムーズに回転させるのはむつかしいことが判明し、結局レゴで作ることにした。
軸受け部分とプリント基板の間をつなぐ材料は、作りやすさとコストで幅10mmの木の板に決めた。
表示の制御は赤外線リモコンで行う。
動作モードは、通常表示・時刻合わせ・明るさ調整の3つ。通常表示では時計表示と、3種類のメッセージの切り替えができる。時刻合わせでは、時・分・進度調整ができる。クロックはクリスタルでなくPIC内部のオシレータを使っているので、1日で数十秒の誤差はヨシとする。
2013年12月15日日曜日
13.12.15 往復して残像表示する車
以前振り子で残像表示したが、文字が円周上に並ぶのが気に入らないという話があり、文字が直線上に並ぶようにしてみた。
車を往復運動させる。駆動は久しぶりにレゴのモーターを使うことにした。駆動力を少しでも強くするため、電池は単4を3本使う。
以前は28ピンのPIC18F24K20を使ったが、念のために確認してみたところ、電源電圧は3.6Vまでしか使えないことが判明。古いタイプのPIC18F2431を使うことにした。
モータードライバーはLB1639とする。
一番小さいユニバーサル基板に組み込むことにする。電池3ヶとPICをそれぞれ別の基板に組み、重ねて使うことにした。
前後の車輪に1ヶずつモーターをつける。今回は直線運動だけなので、左右の車輪は同じ軸で駆動する。
これで往復運動をさせてみたが、タイヤのバランスなどが完全に左右対称でないためか、往復しているうちに方向が変わってしまうことが発覚。板の上に平行に棒を取り付け、レールを作った。車輪とレールの摩擦のために多少スピードが落ちるが、直線上を走ることを優先する。
往復運動のため反転するときは、無理やりモーターを逆回転させている。車の重心が高いと進行方向に転がってしまうことがあるので、できるだけ重心が低くなるよう、また前後の車軸の間隔を長くするようにした。
表示の位置を毎回同じにするため、レール上に磁石を置き、車の側部にリードスイッチをつけ、左から右に移動中にリードスイッチがオンになった時点で表示を開始する。折り返しの制御は、表示開始からの時間で行う。
これで文字は一直線に並んで表示できるようになった。ただし、車のスピードが遅いため、表示にかかる時間が長くなり、文字を読みづらくなったようなので、駆動用のギアの組み合わせをいくつか試してみた。結局40:16のギアで増速するのが一番具合が良かったのでこの設定にしてある。
2013年10月27日日曜日
13.10.27 バージョンアップが完了した2輪車
2輪車が走るコースに壁を取り付け、迷路を作る。超音波センサーで壁の状態を調べ、2輪車が迷路を探索し、出口にたどりつけるようになった。探索して出口までの経路がわかると、次は後戻りすることなく出口まで走り抜けることができる。
迷路探索のアルゴリズムは「左手法」とした。左側の壁に手をついて、ひたすら壁伝いに進む、という方法である。
1マス毎に左・前・右の超音波センサで壁のあり・なしを測定し、左側の壁に沿って進むように制御する。左の壁がなければ左折、前の壁がなければ直進、右の壁がなければ右折、3方向とも壁があれば後退、とする。
迷路の入り口は右下のマスで上向きでスタートとする。迷路のマスの数のサイズの配列を作り、ここに現在のマスから次のマスに移動する方向を書き込んでいく。今回の迷路はX方向4、Y方向3なので4*3=12バイトの配列となる。次のマスのアドレスが用意されたマスの外側になったら探索終了。最後のマスのアドレスが入口と違ったら出口に到着なので探索成功、入り口と同じなら出口が見つからず探索失敗となる。探索完了後の走行は、この配列を見て次のマスに進むことを繰り返す。
壁の取り付け方法をいくつか検討してみたが、壁をはずした時にコース上に邪魔ものがないことが大切とわかり、壁の下部にピンを立て、そのピンをコース上の穴に差し込む構造にした。穴はなるべく小さくしたいので、ピンはプリント基板用のピンヘッダのピンを使い、コースには直径1mmの穴を開けた。
1辺が10mmの木製の立方体を「常木」という会社から購入し、これに0.8mmの穴を開けてピンを差し込む。この立方体2つを壁の取り付け間隔に合わせて方向も揃うように治具に取り付け、厚さ3mmの発泡スチレンの板を上部に接着して壁を作る。
壁を置いて走らせてみたところ、前向きの超音波センサーが壁に当たることが発覚。センサーの取り付け位置の変更とライントレース用のフォトインタラプタの取り付け位置の変更でなんとか乗り切った。
二輪車が倒れないよう前後にタミヤの「ボールキャスター」をつけてあるが、この動きがガタガタするようになったので、取り外して分解しボールやローラーを拭いてみたところ、スムーズに動くようになった。使っているとゴミなどがケース内部に入り込み、引っかかって動きにくくなるらしい。
2013年10月6日日曜日
13.10.06 バージョンアップ途中の2輪車
2輪車に新しい基板を追加し、ライントレースのソフトを移植した。まだバージョンアップの途中であるが、自分の記録のためにブログに書いておくことにした。
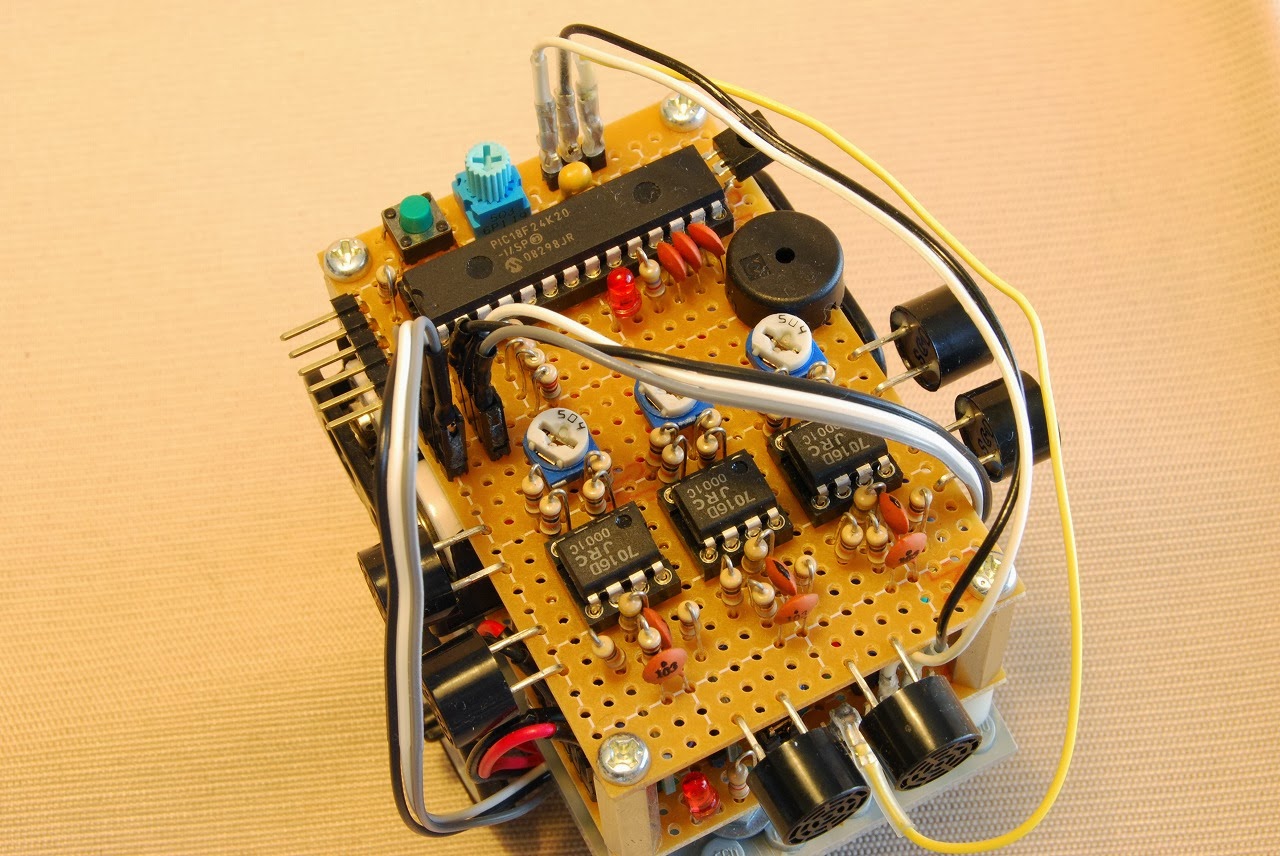
新しい基板はセンサー処理用。8pinのPIC12F1822ではピン数もメモリ容量も不足なので、28pinのPIC18F24K20を使う。
センサーは前回は12F1822に接続していたライントレース用のフォトインタラプタ2ヶと、超音波の送信器・受信器3セット。前・右・左の3方向に向けて取り付けてある。超音波受信器の信号を増幅するアンプも3セット組み込む。他にはスイッチ・ボリューム・ブザー・LED・赤外線リモコン受信器などをつけた。
新しい基板は12F1822の基板の上に重ねて取り付ける。18F24K20がセンサーの信号を処理して車輪駆動のコマンドをシリアルインターフェイス経由で12F1822に送信し、12F1822がモーターを制御して車輪を駆動する。
新しい基板が追加になったが、ライントレースの機能を12F1822から18F24K20に移植しただけなので、機能的には以前と変わっていない。走るコースだけは、内側から外側に向け徐々に大きく回るように変更した。
これから、超音波センサーの制御のソフトを作成し、新しい機能を持たせてバージョンアップを完了させる予定である。
2013年9月1日日曜日
13.09.01 教材用永久ごま
教材用に永久ごまを組み直した。ケースとカバーを付けて仕掛けが見えないようにしてある。
円筒形のカバーで電磁石などを覆うため、電磁石とリードスイッチの位置を内側に移動した。これに伴い、ローターの直径も小さくした。
盃の位置決め用にうまいレゴのパーツが見つかった。ケースに穴を開け、レゴの軸を通して位置を決めてある。
カバーは黒い画用紙を丸めてセロテープで止めた。直径は盃よりちょっと大きい。
ケースはベニヤ板と角材を木ネジで止めて作った。裏側に基板を取り付けてある。
盃をはずし、軸受けを取り付けると、ブラシレスモーターになる。ローターが小さくなったためか、回転数が上がったようである。
どちらも良く回る
2013年8月26日月曜日
13.08.26 電池選別器
先日エネループの放電器を作ったところ、山仲間の一人から反応があった。放電させるよりも古い電池の選別ができるといい、という話。
とりあえず、使えないので捨てるか充電する(10mA流して1.0V以下)、ラジオなどで使える(10mA流して1.0V以上)、モーターで使える(500mA流して1.0V以上)、の3つのランクに分けることにした。
選別結果はLEDの点滅回数で表示する。使えない場合は1回、ラジオで使えるものは2回、モーターで使えるものは3回点滅を繰り返す。
放電器と選別器を切り替えて使えるよう、スイッチを2つ取り付けた。右側のスイッチだけ押すと選別器として動作し、左側のスイッチを押しながら右側のスイッチを押すと放電器として動作する。
動作中にどちらのモードで動いているかLEDで表示するため、放電器の場合は0.5秒間オン、0.5秒間オフ、次の1秒間に電圧表示のブリンク、とした。選別器の場合は、1秒毎にブリンクする。
選別器の動作で、電池に流す電流を切り替える必要があるが、トランジスタは1つしか実装していない。10mA用の抵抗は常に流れるようにしておき、500mA用の抵抗をトランジスタでオン・オフすることにする。
放電器で使う場合、放電終了後も10mA用の抵抗がついていると放電が継続することになるので、この抵抗はピンにさすようにし、放電器として使う場合は取り外すことにした。
選別器の動作は、まず10mA流して電池の電圧を測定し、1.0V以下なら使えないと判断、そうでなければ500mA流して電圧を測定し、1.0V以下ならラジオで使える、1.0V以上ならモーターで使えると判断する。
先日作ったものの動作を調べてみたところ、放電用の抵抗(2Ω)がオンのときのトランジスタ(2SC3421)のコレクタの電圧が0.6Vなので、電池の電圧が1Vとすると抵抗にかかる電圧は0.4Vになり、電流は200mAとなることがわかった。なんとか電流を大きくできないか、手持ちの他のトランジスタ(2SC2236)に交換してみたところ、コレクタの電圧は0.16Vになった。これなら電池が1Vでも420mA流れるのでこちらを使うことにした。
登録:
投稿 (Atom)