2014年7月24日木曜日

14.07.24 電車の運転シミュレータ


山仲間から古いHOゲージの機関車とレールを渡された。電源とコントローラはない。動かそうとしてみたが、機関車が古くモーターの動きが良くないこと、HOゲージのモーターは12V仕様で自分には扱いにくいこと、レールを広げておくスペースを確保できないこと、などの理由でHOゲージの機関車とレールは別の仲間に引き継いでもらった。


この機関車を受け取った時に、路面電車の運転と同じ作法で電車を動かすシミュレータを作る、というアイデアが出ていたので、本気の鉄道ファンが見るとあきれるようなものだが、このシミュレータをいつもの環境で作ってみた。


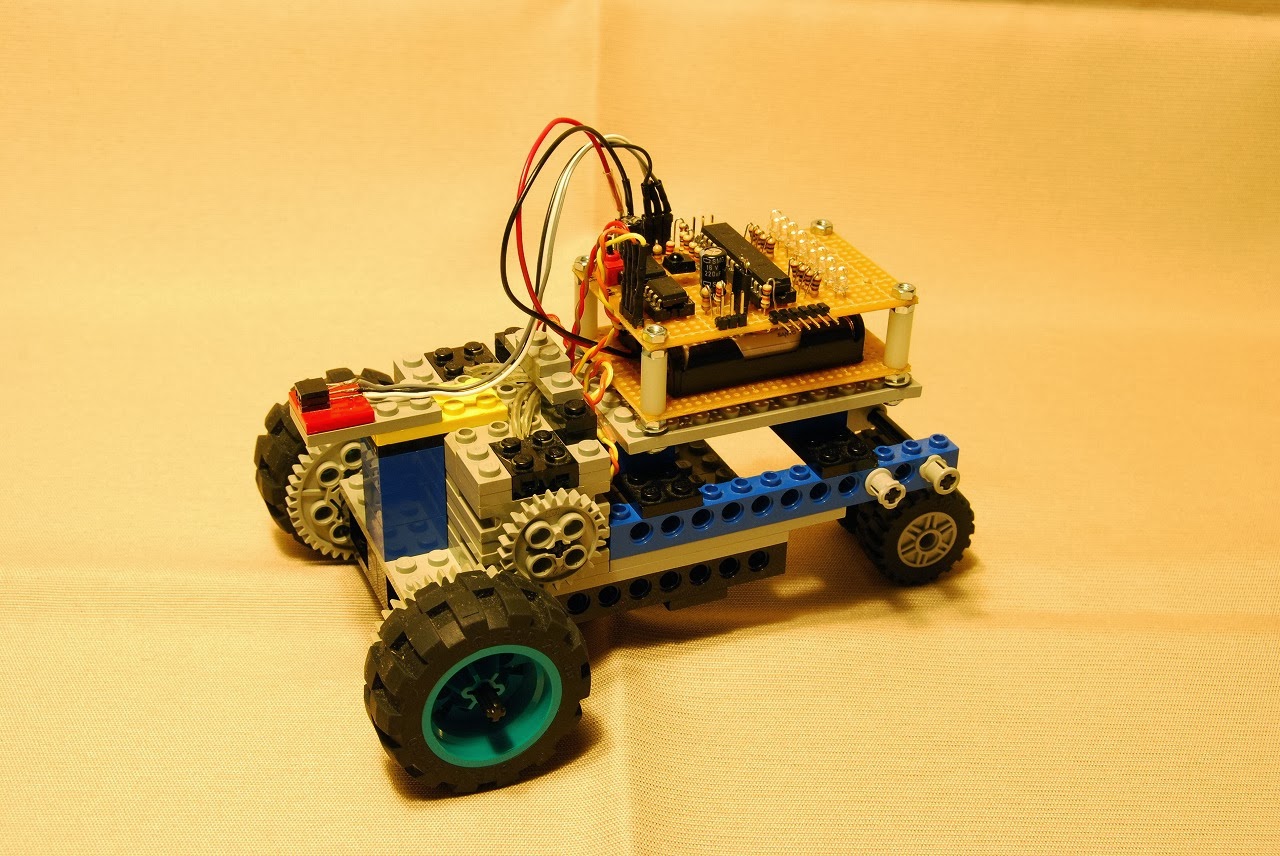
電車の代わりにレゴのモータで動く三輪車を使う。レールは600*450mmの板に黒いテープを長円形に貼ったもの。三輪車はフォトインタラプタでライントレースしてレールに沿って走る。少しは電車らしく見えるよう、後に飾りの車輪をつけておいた。

 PICの基板は残像表示四輪車で使ったもので、モータードライバーは古いLB1639なので、モーターをショートしてブレーキをかけることができない。ライントレースでカーブさせるとき、内側の車輪のモーターを止めるだけだと回り切れないので、内側の車輪を軽く逆回転させて曲がるようにした。センサーは迷路探索と同じ反射式のフォトインタラプタ。


運転の作法は古い路面電車の真似をする。コントローラの左側にモーターを制御するレバーがあり、右側にブレーキのエアを制御するハンドルがある。三輪車なので前進だけとした。
速度とエアの圧力をLEDで8段階で表示する。速度は右が速く、圧力は右が高い。
コントローラから赤外線を定期的(250ms毎)に発信し、三輪車はそれを受けてモーターの速度を決める。
 
 モーターのレバーを右に回すと回転が速くなり、左に回すと遅くなる。モーターの駆動を止めても電車は惰性で走るようにしてあり、徐々に速度が遅くなっていく。
エアのハンドルは中央の位置で現在の圧力を保持し、ハンドルを左側に動かすとエアが抜けて圧力が下がり、右に動かすとエアが補充されて圧力が高くなる。


シミュレータから音は出ないので、モーターのレバーを動かすときの「ガチャガチャ」という音やエアを抜くときの「プシュー」という音などは口真似でやるしかない。
かなり手抜きのシミュレータなので、きちんと停車位置に停めるのはけっこう難しく、何度も練習してやっと狙ったところに停まった。

2014年6月16日月曜日

14.06.16 静かに動く振子時計


以前、ガンギ車つきの振子時計を作ったが、ガンギ車のカチカチいう音と、駆動用のモーターの回り続ける音がけっこう大きかったので、静かに動く振子時計を作ってみた。電磁石で振子を駆動する仕組みを使い、1分毎にモーターで歯車を回し、長針と短針で時刻を表示する。


振子は残像表示時計で使った電磁石による駆動の仕組みを使う。今回は振子側に永久磁石を取り付け、台に電磁石と位置検出用のリードスイッチを取り付けた。駆動のタイミングを表示するため、振子にLEDを取り付けてある。


歯車と針はレゴのパーツで以前の振子時計と同じものを作る。長針と短針を同じ軸に取り付けるため、今回もものづくり仲間にレゴのパーツの加工をお願いした。


1分毎にモーターで歯車を駆動する。モーターはタミヤのミニモーターを使い、モーターの軸でレゴのプーリーの外周を直接駆動する。プーリーが1回転したことを検出するため、ボールペンから取ったスプリングとメッキ線を巻いたものでスイッチを作った。


操作はリモコンで行う。リモコン用の赤外線センサーの電源がmAのオーダーで流れることがわかったので、操作しない時は電源を切るためのピンを取り付けた。
PICの入力は赤外線センサ・リードスイッチ・モータースイッチの3本で出力は電磁石駆動・モーター駆動・LEDの3本なので、8ピンのPIC12F1822にぴったり収まった。
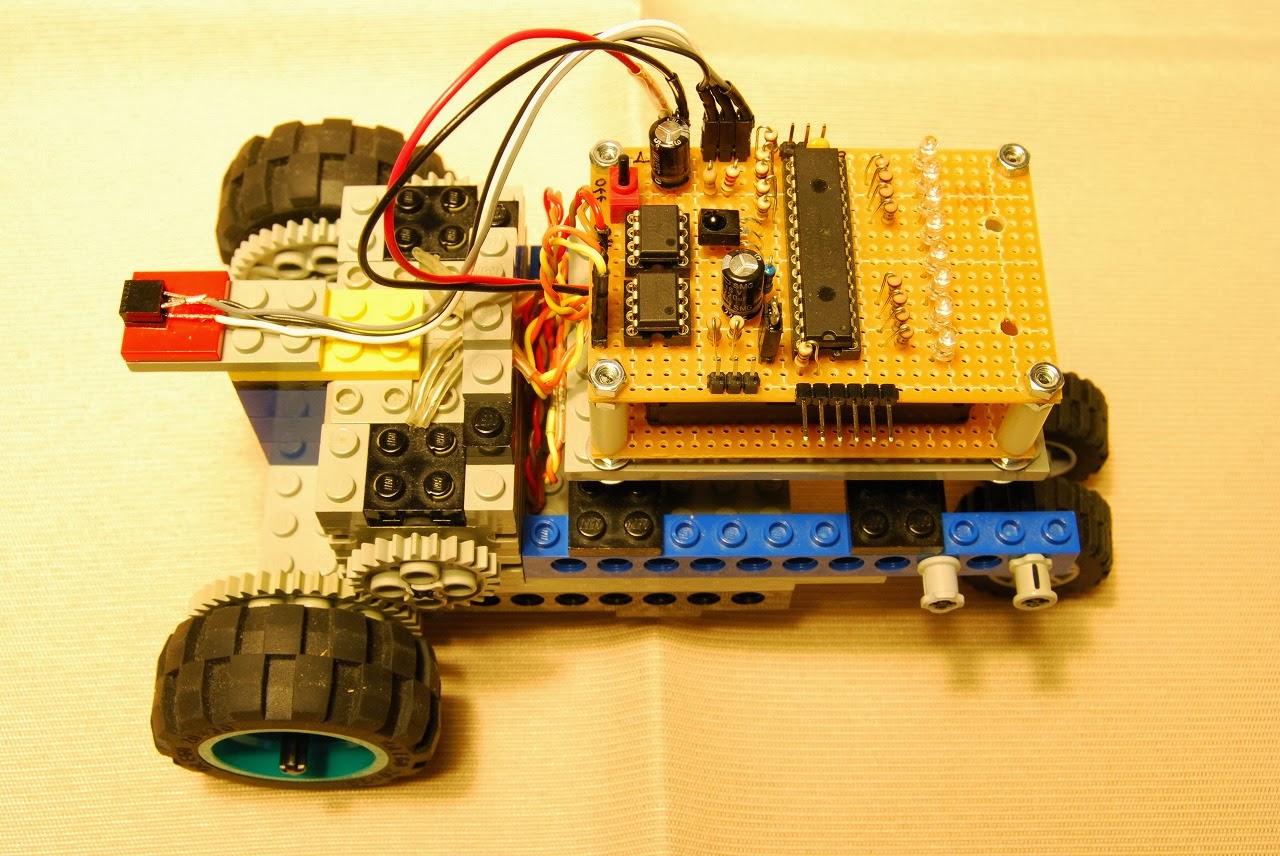

台は木製のものを作成した。接着剤は得意でないので、木ネジで固定してある。
振子にレゴの軸の錘をつけ、取り付ける位置で時間調整する。


2014年5月16日金曜日

14.05.16 メロディー貯金箱


ものづくりダビンチキッズの仲間から、コインを入れるとメロディーが鳴る貯金箱、の試作品が出てきた。電池が長持ちする工夫が必要ということだったので、PICを使って試作してみた。


基板はいつものリモコン基板。スイッチはメカニカルなスイッチとする。出力はメロディーを鳴らす圧電ブザーとLED。最初の試作品は赤のLEDを使ったが、次の試作品は3色のLEDを使い、色が変化するようにしてみた。待機時はPICはスリープさせるので、電流はほとんど流れないはず。


メロディーは単音なので、音を鳴らす部分はシンプルにできる。PIC12F1822は4KBytesのプログラムメモリを持っていて、コードで半分くらい使うので、残りをメロディーのデータに使うことにする。曲作りをやりやすいよう、MIDIのシーケンサーでSMF(Standard MIDI File)のデータを作り、これをVisualStudioExpressで作成したソフトでPIC用のフォーマットに変換することにした。単音なので、最初にテンポの値をBeatPerMinuteで入れ、後は音程と音符の長さを並べることにした。休符は音程の値を0とする。
とりあえず童謡のメロディーを8曲いれてある。コインを入れるとランダムに選曲された曲が鳴る。


音と同期してLEDが光るようにした。音の出初めで強く光り、徐々に明るさが減っていく。3色のLEDのほうは、音程で色を決めることにした。
最初の試作は動作チェックがしやすいよう箱は作らなかった。コインの受け皿はレゴで作ってある。
2回目の3色LEDのほうは箱も作ってみた。箱に入れると圧電ブザーの音量が小さくなることが判明した。


スイッチはプリント基板にメッキ線を平行に並べたもの。この上を滑り台のようにコインが滑っていくようにしておく。メッキ線は4本並べてある。中央の2本は0.6mmのメッキ線でこれがメインのスイッチになる。両端の2本は1.0mmのメッキ線で、外側にこぼれないためのストッパー兼スイッチ。隣同士がスイッチとして働くようにしてあるので、右端・中央・左端の3か所で検出できる。


2歳の孫が気に入って遊んでいる。

2014年4月13日日曜日

14.04.13 残像表示振子時計


教材用に作った残像表示時計は、時計を見たい時には振子を手で動かしてやる必要があった。
いつでも時計を見れるようにするため、永久ごまで使った電磁石で振子を駆動し、時間も振子の周期で決めるようにした残像表示振子時計を作成した。


電磁石を駆動するため、基板にトランジスタを追加した。最初は振子側と固定側と両方とも電磁石でやってみたが、うまく動かない。調べてみたところ、電磁石2ヶを単2電池でドライブするのは苦しいようで、電圧がかなり下がることが判明。電流を減らすため、振子側は電磁石、固定側は永久磁石とした。


駆動と表示の制御はどちらも振子に取り付けたリードスイッチで行う。振子の往復両方で駆動できるよう、振子の振幅の中央でリードスイッチがオンになるようにしておく。


電磁石と永久磁石が反発することで駆動するよう、振子に取り付けた電磁石が永久磁石を通り過ぎた時に電磁石に電流を流す。
リードスイッチがオンに変化→タイマーで時間待ち→電磁石オン→タイマーで時間待ち→電磁石オフ、の制御を振子の往復両方で行う。
テストモードにすると、中央のLEDがリードスイッチのオン・オフを示し、一番下のLEDが電磁石のオン・オフを示すようになる。待ち時間と駆動時間はリモコンで調整できるので、LEDの付き具合を見ながら調整する。


表示の制御は、振子が右から左に動いてリードスイッチがオフになったときに、タイマーを起動して表示開始までの時間待ちをする。次に文字の左側の列から順にLEDに表示していく。
表示までの待ち時間、文字の幅、文字の明るさをリモコンで調整できる。


電磁石とLEDを使っているので、長時間使えるよう電池を単2に変更した。教材用の時計はタイマーで時間を管理していて、常にタイマーが動いていたので、PICを完全にスリープさせることはできなかったが、今回はタイマーが動いていない時はスリープするようにして消費電力の低減を狙った。


電池の耐久テストはこれからであるが、以前作ったモーターを使った振子時計よりも静かに動くので部屋においても邪魔になりにくくなった。

2014年4月1日火曜日

14.04.01 2代目迷路探索


2代目ライントレーサーで迷路探索をやる。初代のものは、ライントレースの安定度が十分でなく壁に当たることが多かったこと、かなりの高さの壁が必要なため壁の作成に手間がかかることが気になっていたので、この2点を改善するのが狙い。
レゴのモーターを使い歯車で駆動することで、走るスピードは遅くなったものの、安定度はかなり改善されたことは前回の「2代目ライントレーサー」で確認できた。


壁の高さを低くするため、壁検出のセンサーを低い位置に取り付ける方法を検討した結果、ライントレースに使っているフォトインタラプタを使うことにした。センサーが小型なので、車体の下部に取り付けることができる。


実験してみたところ、壁の高さは15mmで良いことがわかった。15*10mmの木の棒を85mmの長さに切り取ったものを壁として使うことにした。初代の壁に比べると圧倒的に簡単に作成できる。


初代で使った超音波センサは、オペアンプを使ったアンプが必要であったが、フォトインタラプタならアンプは不要で、ハードもシンプルになった。
また、測定にかかる時間も超音波だと数msかかっていたのが、μsのオーダーに短縮でき、ソフトもシンプルになった。


迷路探索のコードは初代のときに作ったものをほとんどそのまま使っている。スペースがなくてブザーをつけなかったので、探索の成功・失敗はLEDのブリンク回数で表示することにした。探索が成功したときは2回ブリンク、失敗したときは1回ブリンクとする。


2014年3月27日木曜日

14.03.27 2代目ライントレーサー


 昨年、タミヤのミニモーターを使ってライントレースして走る2輪車を作ったが、レゴのモーターで同じコースを走る2輪車ができないかやってみた。
高さ方向はモーターのサイズがもろに効き、初代のほうが圧倒的に低いが、上からの投影面積はどちらも同じサイズでレゴの6*10のプレートに収まった。


タミヤのものは小さいモーターが車軸の後に左右に並んでおり、モーターの軸で車輪の外周を直接駆動する。一方レゴのものは、車軸の上部にモーターが前後に並び、歯車で駆動する。


PICとモーター駆動ICは、初代は8pinのPIC12F1822とDRV8830、2代目は18pinのPIC18F1320とLB1639を使った。
12F1822は8pinで小さくて使いやすいが、プログラム領域が2Kwrods、RAMが128bytesと小さいのが難点。ライントレーサーのコードはギリギリで収まっている。レゴのほうはDRV8830の手持ちがなかったので、LB1639を使うこととし、IOのピンが多い18F1320を使うことにした。こちらはプログラム領域が4Kwords、RAMが256bytesでコードは余裕があるが、RAMがあふれそうになり、リンクのスクリプトを一部修正して使った。


トレース用のセンサーは反射型のフォトインタラプタRohmのRPR220。太陽光や白熱電球の赤外線に反応するのが難点であるが、小型で外付け抵抗2ヶだけで使えるので重宝している。


初代のものはモーターを輪ゴムで取り付けて摩擦で駆動しているが、この部分はかなり調整が必要である。レゴのほうは歯車で駆動するので駆動系の調整は必要ない。ただし、サイズを最優先したので走るスピードは初代よりもかなり遅い。
同じコースを走らせてみると、初代は走るのは速いが安定度はイマイチでふらふらしながら走ることが多い。レゴのほうはゆっくりではあるが、安定して走っていく。


2014年3月9日日曜日

14.03.09 またもや逆立ち三輪車


 ライントレースに使った反射型のフォトインタラプタの出力がアナログ値であることに気が付き、これで逆立ちができないかトライしてみた。
三輪車のボディは以前作ったものをほぼそのまま使う。PICのシステムは、往復運動で残像表示したときに作った基板を使う。電源は単4電池3本。


 センサーは車体の前部、モーターの上に取り付けた。センサーと床の距離が小さくなると出力値が大きくなり、距離が大きくなると出力値が小さくなる。これで床までの距離を測定し、傾きを減らすように車輪を駆動する。


 電源電圧が4.5Vなので、古いPIC18F2431を使う。モータードライバーはLB1639。残像表示用にLEDが8ヶついているので、センサーの測定値を7段階でLEDに表示する。
車輪の駆動は、モーター側24歯、車輪側40歯の歯車とした。


制御は、前回の測定値と今回の測定値を使ったいきあたりばったりの制御だが、動作間隔、駆動の強さをリモコンで調整できるようにした。
これで何度か調整してみたが、うまく逆立ちできるときと全くできないときがあり、ハードが悪いのかソフトのバグか電源が弱いのか、などあれこれ調べているうちに、昼間太陽光が明るい時とか、夜白熱電球をつけているとうまく動かないことに気が付いた。センサーは赤外線のLEDを光らせ、その反射光をフォトトランジスタで受けるようになっており、太陽光や白熱電球などで赤外線が光っているとそちらに反応してしまい、測定ができなくなってしまうことが判明。このおもちゃは太陽光が届かない部屋とか、夜蛍光灯の明かりの下、などでしか遊べないことがわかった。